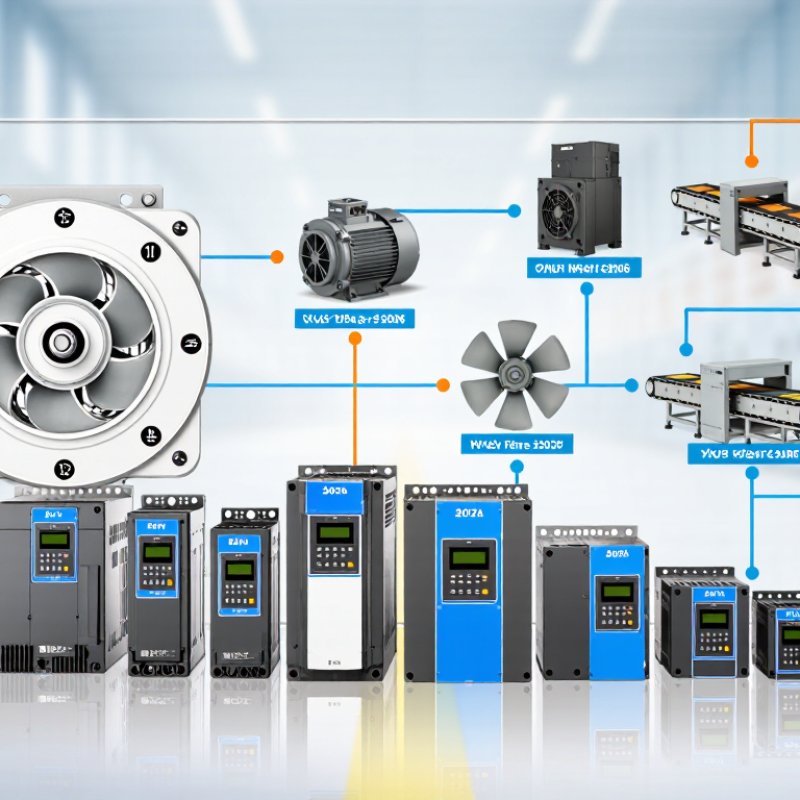
| Основной принцип работы | Входной переменный ток выпрямляется до постоянного, сглаживается в звене постоянного тока, а затем переключается инверторным каскадом для получения переменного тока с регулируемой частотой и напряжением. Изменение частоты изменяет скорость вращения двигателя переменного тока. | Применимо к стандартным преобразователям частоты переменного тока. | Убедитесь, что привод рассчитан на данный тип двигателя и соответствует имеющимся параметрам электропитания. |
| Центробежные насосы и вентиляторы | Как правило, нагрузкам требуется меньший крутящий момент на низких скоростях. Регулирование скорости позволяет согласовывать выходную мощность с потребностью и снижать потери на дросселирование или демпфирование. | Универсальный привод с управлением V/f или бессенсорным векторным управлением; могут быть полезны функции насоса и вентилятора. | Проверьте ток двигателя, фазу питания, требуемый диапазон скоростей, минимальную скорость охлаждения, а также любые требования к обратной связи по давлению или расходу. |
| Конвейеры и смесители | Для таких нагрузок может потребоваться значительный пусковой или низкооборотный крутящий момент, а также возможны резкие изменения нагрузки. | Бессенсорный векторный привод; используйте режим управления с более высокой производительностью, если требуется точное регулирование крутящего момента или скорости. | Сравните допустимую перегрузку и продолжительность работы привода с требованиями к запуску и эксплуатации машины. Оцените потребности в торможении и механические пределы. |
| Подъемные и лебедочные устройства | Для подъемных работ необходимы контролируемый крутящий момент, надежная остановка и координация с механической тормозной системой и системой безопасности. | Привод, специально предназначенный для подъема грузов, часто оснащенный энкодерной обратной связью и специальными функциями управления тормозами. | Проверьте всю конструкцию системы безопасности машины, тормозной резистор или систему рекуперативного торможения, устройства обратной связи и применимые нормативные акты. |
| Точное управление на низких скоростях или крутящим моментом. | Обратная связь от энкодера может помочь поддерживать скорость или крутящий момент при изменении нагрузки или при необходимости работы на очень низких скоростях. | Векторный привод с обратной связью, совместимый с двигателем и энкодером. | Проверьте тип энкодера, интерфейс обратной связи, данные двигателя, точность управления и то, действительно ли приложению требуется замкнутый контур управления. |
| Подбор источника питания и двигателя | Доступны преобразователи частоты для различных входных напряжений и выходных параметров. Преобразователь обеспечивает выходную частоту с переменной составляющей в пределах своих электрических и тепловых ограничений. | Выберите модель, номинальные параметры входного и выходного напряжения которой соответствуют параметрам установки и двигателя. | При выборе двигателя следует отдавать приоритет указанным на паспортной табличке напряжению и току, напряжению и фазе питания, температуре окружающей среды, корпусу, длине кабеля и условиям снижения номинальной мощности, а не только номинальной мощности. |
| Монтаж и ввод в эксплуатацию | Для надежной работы необходимы правильные данные двигателя, проводка, защита и настройки параметров. | Любой привод, отвечающий требованиям к применению и установке. | Следуйте инструкциям производителя и применимым электротехническим нормам; обеспечьте надлежащее заземление, вентиляцию, защиту от перегрузки по току и проверку при вводе в эксплуатацию. |